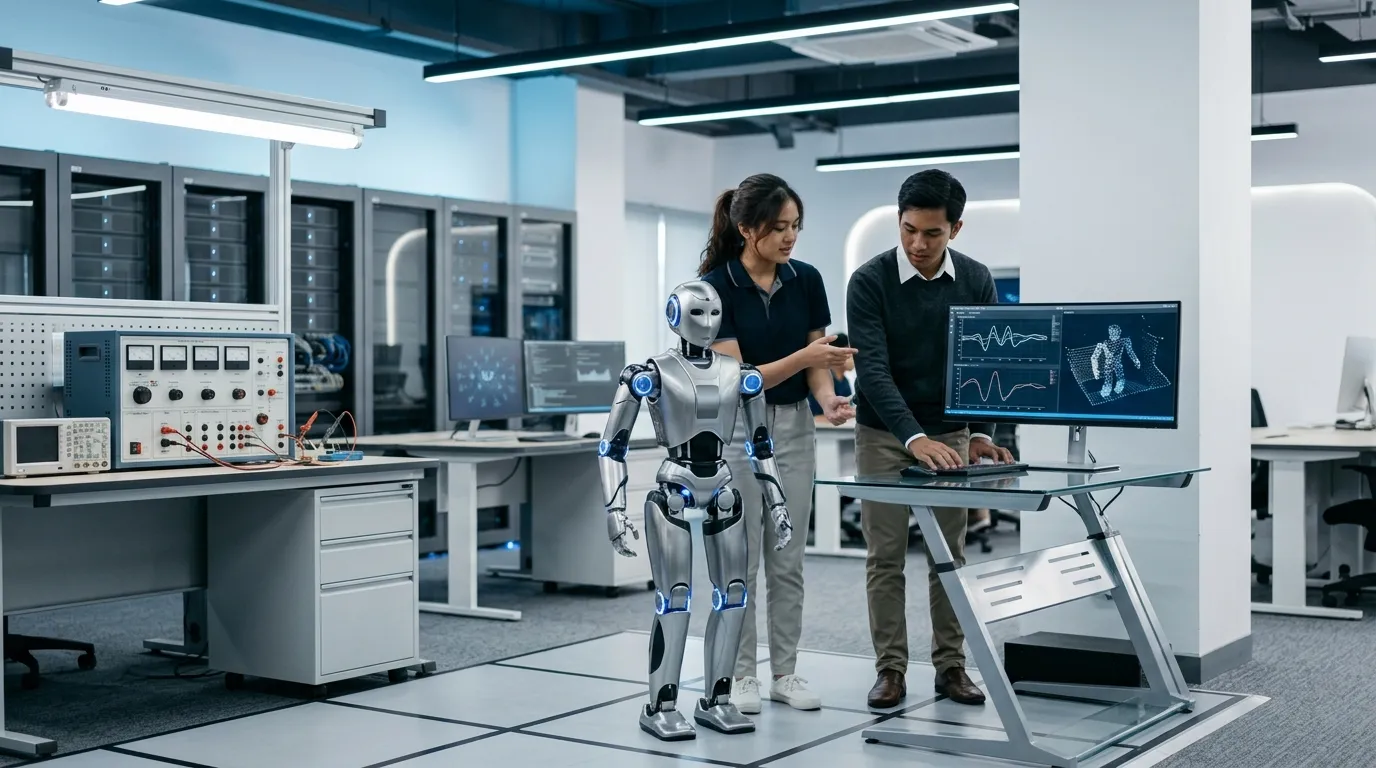
Dunia riset robotika berkaki dua (bipedal robotics) selama bertahun-tahun identik dengan instrumen bernilai fantastis. Proyek robot humanoid mutakhir dari laboratorium ternama kerap dibanderol dengan harga miliaran rupiah, menjadikannya barang langka yang hanya mampu diakses segelintir korporasi raksasa atau pusat riset elite di negara adidaya. Namun, kehadiran robot humanoid kompak seperti Unitree G1 mendobrak batasan biaya tersebut dan membuka era baru demokratisasi riset robotika terapan di lingkungan pendidikan tinggi.
Dengan bobot sekitar 35 kilogram dan tinggi 1,27 meter, robot humanoid ini tidak dirancang sekadar sebagai mesin demonstrasi statis. G1 mampu melakukan gerakan akrobatik ekstrem, berdiri kembali secara mandiri setelah terjatuh, hingga memanipulasi objek dengan koordinasi tangan yang presisi. Di balik ketangkasan fisiknya, tersimpan perpaduan rekayasa mekatronika dan kecerdasan buatan (artificial intelligence/AI) modern yang menjadi studi kasus nyata bagi mahasiswa sains, teknologi, rekayasa, dan matematika (STEM).
Bagaimana Unitree G1 Bekerja?
Banyak orang mengira gerakan robot diprogram secara manual baris demi baris (hardcoded trajectory). Pada kenyataannya, robot humanoid generasi baru mengandalkan kombinasi antara sensor fisik presisi tinggi dan model pembelajaran mesin otonom:
[Simulasi Fisika Digital (NVIDIA Isaac Gym / MuJoCo)]
[Pelatihan AI: Reinforcement Learning (RL) Ribuan Jam Virtual]
[Transfer Pengetahuan (Sim-to-Real Transfer)]
[Unitree G1 di Dunia Nyata: Sensor LiDAR + Kamera Kedalaman + Aktuator Sendi]
1. Pelatihan Gerak Berbasis Reinforcement Learning (Sim-to-Real)
Alih-alih memprogram setiap sudut sendi secara statis, para insinyur melatih model jaringan saraf (neural network) di lingkungan simulasi fisika berkecepatan tinggi. Di dalam simulasi komputer, ribuan "klon digital" robot dilatih secara paralel untuk berjalan, melompat, dan menyeimbangkan diri saat didorong rintangan.
Melalui mekanisme penghargaan (reward function), algoritma belajar sendiri strategi menjaga titik gravitasi. Setelah kebijakan gerak (policy) tersebut matang dan tangguh, bobot model dipindahkan langsung ke cip komputasi onboard robot fisik di dunia nyata—metode yang dikenal dalam sains komputer sebagai teknik Sim-to-Real Transfer.
2. Mekatronika Aktuator Torsi Tinggi dan Kinematika Terbalik
Agar robot dapat bergerak lincah tanpa terbebani bobot motor yang masif, desain aktuator sendi menjadi faktor penentu. Robot mengandalkan motor torsi tinggi tanpa sikat (brushless torque motors) dengan rasio reduksi presisi pada sendi pinggul, lutut, dan pergelangan kaki.
Komputer internal memproses algoritma Inverse Kinematics (kinematika terbalik) secara real-time: jika robot diperintahkan menaruh telapak kaki pada koordinat lantai tertentu, komputer menghitung seketika berapa derajat putaran setiap motor sendi agar posisi tersebut tercapai dengan mulus tanpa merusak struktur mekanis.
3. Persepsi Spasial Terpadu (Computer Vision & LiDAR)
Di bagian kepala, robot dilengkapi sensor LiDAR 3D 360 derajat dan kamera pengukur kedalaman (depth camera). Sistem penglihatan komputer (computer vision) ini memetakan kontur lantai di depan kaki dan mengidentifikasi rintangan, memungkinkan robot menyesuaikan langkahnya saat melintasi permukaan tidak rata atau tangga.
Apa yang Dapat Dipelajari Siswa dan Mahasiswa?
Kehadiran platform humanoid terjangkau ini memberikan nilai pedagogis nyata bagi kurikulum teknik elektro, mekatronika, dan ilmu komputer:
1. Pembelajaran Langsung Rekayasa Kontrol dan Fisika Terapan
Di kelas fisika dan teknik mesin dasar, konsep seperti torsi, momentum sudut (angular momentum), inersia, dan titik pusat gravitasi (Center of Mass) sering kali dipelajari sebatas persamaan di atas kertas kalkulus. Membedah dinamika gerak robot berkaki dua memperlihatkan secara langsung bagaimana hukum fisika Newton bekerja secara simultan untuk mencegah benda vertikal agar tidak jatuh.
2. Integrasi Robot Operating System (ROS 2) dan Python
Platform robot modern kompatibel dengan ekosistem perangkat lunak terbuka seperti ROS (Robot Operating System). Mahasiswa tidak perlu merakit rangka dari nol untuk belajar riset tingkat lanjut; mereka dapat menulis kode kendali menggunakan Python atau C++, menguji algoritma navigasi otonom SLAM (Simultaneous Localization and Mapping), dan melihat kodenya menggerakkan objek fisik secara nyata di lantai laboratorium kampus.
3. Jembatan Menuju Industri Otomasi Masa Depan
Peralihan industri manufaktur dan pergudangan logistik menuju otomatisasi berbasis robot humanoid menuntut tenaga kerja terampil yang memahami etika kolaborasi manusia-robot (human-robot collaboration). Pelatihan menggunakan perangkat keras nyata membekali lulusan universitas dengan keterampilan teknis mutakhir yang langsung relevan dengan kebutuhan industri masa depan.
Tantangan dan Batasan Teknologi
Meskipun menunjukkan perkembangan pesat, pengajar dan peneliti tetap harus melihat batasan teknologi ini secara kritis:
- Ketahanan Baterai Terbatas: Kepadatan energi baterai litium saat ini umumnya hanya mampu menopang operasi penuh robot selama 1 hingga 2 jam penggunaan aktif sebelum perlu diisi ulang daya.
- Kerapuhan Mekanis pada Lingkungan Ekstrem: Gerakan dinamis menempatkan tegangan mekanis (mechanical stress) tinggi pada roda gigi sendi, menuntut perawatan berkala dan kalibrasi rutin agar akurasi sensor tidak bergeser.
- Keterbatasan Pemahaman Konteks Semantik: Kemampuan robot bergerak lincah belum berarti robot memahami lingkungannya secara akal sehat (common sense). Perintah manipulasi benda halus masih membutuhkan integrasi model bahasa multimodal yang belum sepenuhnya sempurna beroperasi di tingkat lokal tanpa latensi.
Kesimpulan
Unitree G1 membuktikan bahwa robotika humanoid berkaki dua kini telah melangkah keluar dari laboratorium film fiksi ilmiah dan riset tertutup menuju ruang kelas serta laboratorium terbuka. Bagi dunia pendidikan teknologi, perangkat ini bukan sekadar atraksi mekanik yang memukau, melainkan media instruksional hidup yang memadukan matematika, fisika, kecerdasan buatan, dan etika rekayasa perangkat lunak dalam satu kesatuan fisik yang utuh.