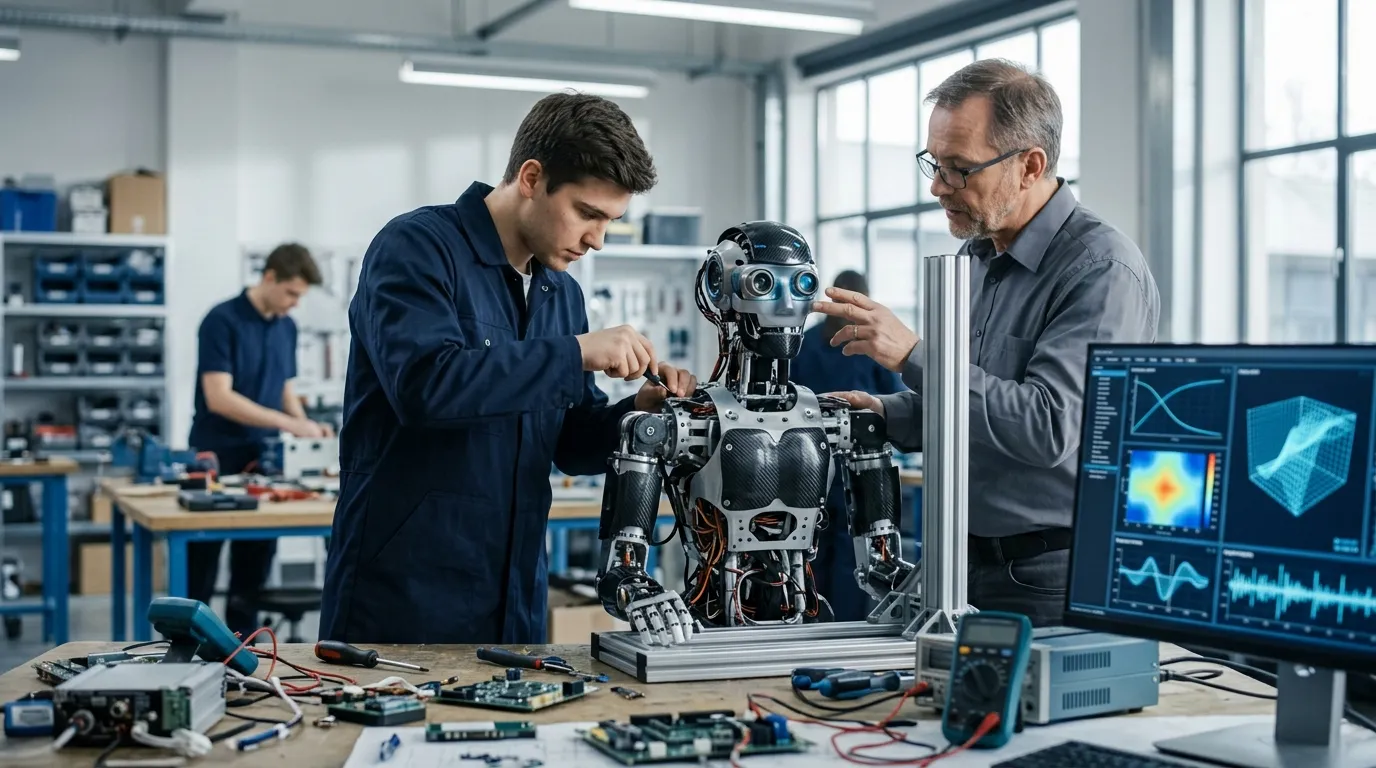
Penerapan teknologi robotika dalam dunia pendidikan tinggi dan vokasi mengalami pergeseran signifikan. Jika sebelumnya pembelajaran robotika sebatas pemrograman dasar pada lengan robot industri (robotic arm), kini integrasi antara robot humanoid dan sistem computer vision mulai diterapkan untuk mensimulasikan lingkungan kerja nyata secara presisi.
Perkembangan ini didorong oleh kebutuhan industri terhadap tenaga kerja yang tidak hanya mampu mengoperasikan perangkat keras, tetapi juga memahami pemrograman berbasis persepsi visual (vision-based programming) dan interaksi manusia-mesin (human-robot interaction).
Memahami Teknologi di Balik Computer Vision pada Robot Humanoid
Untuk memahami bagaimana robot humanoid berinteraksi dengan lingkungannya, penting untuk membedakan antara perangkat mekanis biasa dengan sistem otonom berbasis computer vision.
Computer vision adalah cabang dari kecerdasan buatan (artificial intelligence) yang memungkinkan komputer dan sistem mekanis mengekstrak, memproses, dan memahami informasi dari citra digital atau video. Pada robot humanoid, teknologi ini bekerja melalui beberapa tahapan inti:
- Akuisisi Data Visual: Kamera RGB-D yang terpasang pada bagian kepala atau dada robot menangkap gambar secara real-time sekaligus mengukur jarak objek (depth sensing).
- Deteksi dan Segmentasi Objek: Algoritma pembelajaran mendalam (deep learning), seperti jaringan saraf konvolusional (Convolutional Neural Networks/CNN), mengidentifikasi objek di sekitar robot dan memisahkannya dari latar belakang.
- Estimasi Pose dan Orientasi: Robot menghitung posisi tiga dimensi dari objek serta sudut jangkauan tangan mekanis untuk memastikan akurasi manipulasi fisik.
- Umpan Balik Kinematik (Visual Servoing): Sistem secara terus-menerus menyesuaikan gerakan motoric robot berdasarkan pembaruan data visual hingga tugas mekanis selesai.
Dengan perpaduan ini, robot tidak sekadar menjalankan pergerakan yang diprogram secara statis, melainkan mampu merespons perubahan posisi objek secara dinamis di dalam laboratorium.
Transformasi Metode Pembelajaran Praktik di Pendidikan Tinggi
Penggunaan platform robotika modern di laboratorium vokasi dan teknik memberikan dampak langsung pada kualitas kurikulum pendidikan.
1. Pembelajaran Berbasis Simulasi Nyata
Mahasiswa dapat mempelajari bagaimana algoritma persepsi memengaruhi kendali mekanis. Sebagai contoh, dalam instruksi perakitan komponen manufaktur, mahasiswa melatih model AI untuk mengenali cacat fisik pada material, lalu menginstruksikan robot untuk memisahkan komponen tersebut secara otomatis.
2. Pengembangan Keterampilan Pemrograman Tingkat Lanjut
Pengintegrasian Robot Operating System (ROS) dengan pustaka computer vision open-source seperti OpenCV memberi kesempatan bagi mahasiswa untuk mempraktikkan teori pemrosesan sinyal digital, navigasi otonom, dan koordinasi multi-sensor secara langsung pada perangkat keras.
3. Keamanan Kerja dan Eksperimentasi Terkontrol
Sebelum menerapkan algoritma pada lini produksi industri bernilai tinggi, laboratorium pendidikan menyediakan lingkungan uji coba yang aman. Pengajar dapat mensimulasikan kegagalan sistem atau interupsi visual untuk melatih mahasiswa dalam melakukan pemecahan masalah (troubleshooting) logika pemrograman.
Tantangan Implementasi pada Lembaga Pendidikan
Meskipun menawarkan manfaat edukatif yang tinggi, penerapan teknologi ini di tingkat institusi pendidikan masih menghadapi sejumlah tantangan:
- Investasi Perangkat Keras: Pengadaan unit robot humanoid dengan sensor presisi tinggi memerlukan alokasi anggaran yang signifikan dibanding laboratorium komputer konvensional.
- Kesenjangan Kurikulum: Kebutuhan pengajar yang menguasai kombinasi bidang mekatronika, AI, dan rekayasa perangkat lunak masih terbatas, sehingga memerlukan pelatihan berkelanjutan.
- Kebutuhan Daya Komputasi: Pemrosesan data visual secara real-time membutuhkan graphics processing unit (GPU) yang memadai pada setiap stasiun kerja laboratorium.
Kesimpulan
Integrasi robot humanoid dan computer vision bukan sekadar tren teknologi, melainkan fondasi penting dalam pembaruan kurikulum teknik dan vokasi. Dengan menghubungkan teori pemrosesan data visual dan eksekusi mekanis secara langsung, institusi pendidikan dapat mencetak lulusan yang siap menghadapi otomatisasi industri masa depan.